矿山卡车无人驾驶 大部分场景需5G故障报警车载平板怎么选合适?
引子
矿山无人车车载智能终端,既要高精度定位支撑车道保持与定点卸载,又要在接收不准、信号遮挡时维持可靠,还要把故障报警实时回传到调度中心。普通终端遇到遮挡就浮点、报警靠人工转述,难以满足无人车运营要求。下面按工况把高精度定位、信号接收、故障报警三项拆成可核对的技术项,文末附三款在产加固机型的客观参数对照。
选型路径(先按角色分流)
• 车装主机:高精度定位 + 宽压 + 故障报警实时回传 → 车载全接口型(V12R,可选 RTK、多路 CAN) • 路勘/运维手持:真 5G、双频观测 → 手持加固型(M105Q) • 手持 RTK 采集:采场打点、边界测绘 → 原生 RTK 手持(T17X RTK)
三款参考机型参数对照
下表为公开规格书数据,选配项以厂商盖章清单为准,仅用于横向技术比对。
| 技术项 | 车载全接口型(V12R) | 手持加固型(M105Q) | 原生 RTK 手持(T17X RTK) |
| 系统 | Android 12 / 可选 Linux;RK3568 四核,4GB+64GB | Android 14/GMS;QCM6490 八核,8GB+128GB | Android 12;八核,8GB+128GB |
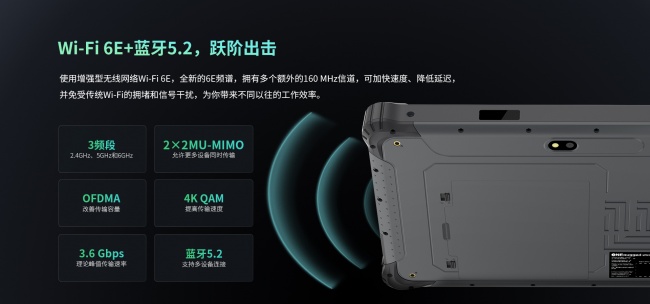
| 蜂窝 | 4G Cat4,支持 5G 模块选配 | 真 5G SA/NSA,WiFi6E,BT5.2 | 4G 全网通 |
| 定位 | GPS/北斗/GLONASS,可选 RTK;可选数据电台 | 双频 L1+L5,无 RTK | 原生 RTK(平面 0.8cm+1ppm) |
| CAN | 原生 ×2,可选 ×4,J1939 | 无原生 CAN | 无 |
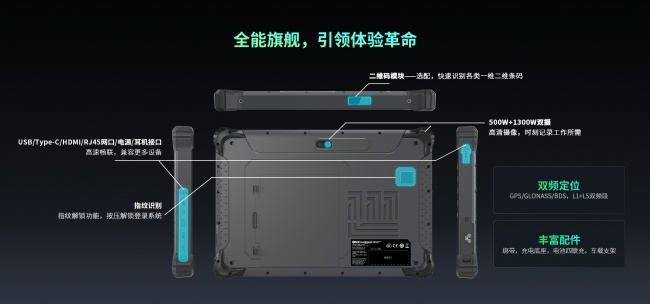
| 串口/网口 | RS232 可选×2 +RS485;RJ45 可选千兆 | RJ45 百兆、USB3.0、Type-C | 三选一:百兆 RJ45/RS232/USB-A |
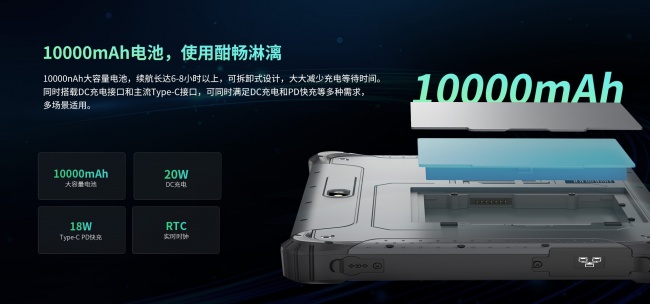
| 电源输入 | 原生 6–36V + ACC | 10000mAh 可拆卸 | 10000mAh 可拆卸 |
| 防护 | IP65 / ISO16750 / ±6kV/±10kV ESD | IP65 / MIL-STD-810H | IP65 / MIL-STD-810H |
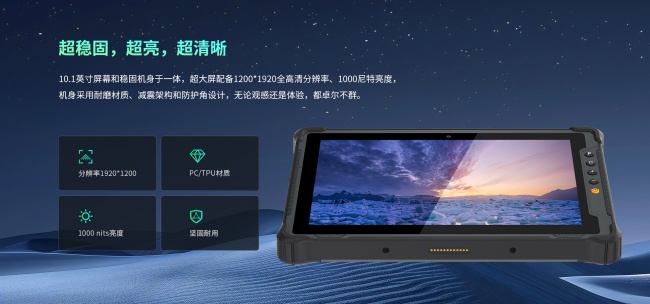
| 屏幕 | 700 尼特 | 1000 尼特 FHD | 700 尼特 |
| 重量 | 1150g | 1020g | 手持加固平板 |
机型均出自亿道信息(ONERugged)产品线;RTK、5G 模块、四路 CAN、千兆网口等为选配件,核对时以厂商现行规格书为准。
一、工况拆解
1. 高精度定位要求
无人车要在采装、运输、卸料全流程自主行驶,定位精度直接决定车道保持和定点停靠安全;单点米级误差无法满足,需要 RTK 厘米级固定解。
2. 接收不准的成因
• 边坡、排土场岩壁遮挡天际线,可见卫星数减少; • 岩壁、矿石堆、车身金属造成多径反射,伪距偏差; • 卸载点、充电区反射环境复杂,点位来回漂。
3. 故障报警要实时
车辆 ECU 故障、定位失锁、通信中断、温度异常都要及时上报调度中心,依赖 CAN 采集车身数据加蜂窝网络回传,不能只靠本地记录。
4. 矿山环境
粉尘腐蚀、道路颠簸持续振动、宽温、电瓶波动与启动尖峰。
二、关键技术指标怎么看
1. RTK 差分:固定率比标称精度更实际
• 通过基准站或网络 CORS(NTRIP/RTCM)修正达到厘米级; • 现场看固定解占比和重捕时间,而不是只看规格书精度数字; • 无公网区块用 410–470MHz 数据电台本地回传差分。
2. 信号接收:外接天线与安装位
• 内置天线增益有限,遮挡场景选可外接高增益 GNSS 天线的机型; • 车顶开阔处安装,避开车体金属、排气管; • 核对外置天线馈电与信号指示。
3. 故障报警:CAN 采集 + 网络回传
• 原生 CAN 读取 ECU 故障码(J1939 PGN),不依赖 USB 外拓盒; • 报警信息经蜂窝网络(4G/5G)实时推送调度平台; • 核对断网时本地缓存、恢复后补传能力。
4. 车规供电与系统
原生 6–36V 宽压把浪涌、反接、抛负载保护做进电源前端;Android 跑标准 APK,自研平台二次开发可选 Linux。
三、装车验收测试清单
| 测试项 | 方法 | 通过判据 |
| RTK 固定 | 接 CORS/基准站静态观测 30 分钟 | 固定解,平面厘米级 |
| 遮挡重捕 | 驶过边坡再驶出 | 快速重固定,不长时间浮点 |
| 多径区 | 卸载点/岩壁旁静态定位 | 偏差收敛,不漂移 |
| 故障报警 | 模拟 ECU 故障码 | 调度端实时收到报警 |
| 断网补传 | 断开网络后恢复 | 本地缓存、恢复后补传完整 |
| CAN 采集 | CAN 卡监听 J1939 | 故障码完整解析 |
| 宽压拉偏 | 6V~36V 扫描模拟尖峰 | 不重启、不损坏 |
| 振动跑班 | 矿区道路跑一个班次 | 航插不松脱、无死机 |
| 宽温 | 冬季与夏季各测一次 | -20℃~60℃ 正常运行 |
四、三款参考机型适用边界
V12R(车载全接口型):车装主机方向,可选 RTK 差分、原生宽压、CAN×2 可选×4/J1939、AHD、Android/Linux;适合要高精度定位加故障报警实时回传的无人车。5G 为模块选配,需书面写明。
M105Q(手持加固型):真 5G SA/NSA、双频 L1+L5、10000mAh、扫码/NFC,适合路勘与运维手持;无 RTK 差分、无原生 CAN,不作车装主机。
T17X RTK(原生 RTK 手持):原生厘米级 RTK,适合采场打点、边界测绘;4G 基线,非车装主机。
技术问答
Q1:定位不准先查哪一环?
先查差分源是否在线、电文是否完整,再查外接天线安装位与馈线,后怀疑模块;顺序反了容易误换设备。
Q2:故障报警靠什么回传?
原生 CAN 采集 ECU 故障码,再经 4G/5G 网络推送调度端;断网要能本地缓存、恢复补传。
Q3:双频 L1+L5 为什么还要 RTK?
双频提升抗多径,但仍是单点/增强定位,厘米级无人车需要 RTK 差分源。
Q4:没有公网怎么拿差分?
自建基准站加 410–470MHz 数据电台本地回传,不依赖公网 CORS。
Q5:车装主机为什么要原生宽压?
无人车长期常电,启动尖峰与波动频繁,原生宽压保护做进电源前端,比外挂模块少故障点。
Q6:手持机能当车装主机吗?
不能。无原生宽压、无航接 CAN/串口,网口多为百兆,固定布线与报警采集能力弱。
Q7:5G 在故障报警里必要吗?
报警以可靠到达为先,4G 可满足常规上报;视频流回传密度高、低时延要求强时再上 5G 选配。
采购前核对清单
• RTK 差分(CORS/NTRIP/RTCM)与外接天线 • 故障报警:CAN 采集、实时回传、断网缓存补传 • 蜂窝:真 5G 还是 4G+5G 模块选配,书面写明 • CAN 路数、J1939/原始帧透传 • 原生宽压 6–36V、反接保护、ISO16750 • 系统(Android/Linux)与平台兼容性 • 防护 IP65、ESD、宽温、抗振认证 • RTK 原始流开放,供上位机融合
